
| Robot Design |
| Cockroach
Geometry |
| Functional
Biomimesis |
| Robot
Implementation |
|
|
|
|
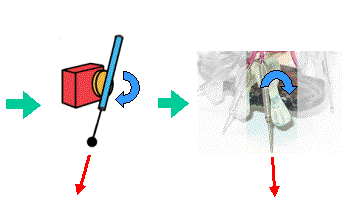
| • | Passive Compliant Hip Joint |
||
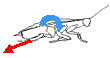
| • | Effective Thrusting Force |
||

|
|
|
|
| • | Rotary Joint |
||
| • | Prismatic Joint |
||


| Intro |
| SDM |
| Design |
| Dynamics |
| Conclusions |